Tristate: Pull Up, Pull Down

Tristate ist die Zustandsbezeichnung von digitalen IOs. Diese können den Zustand ‚0‘, ‚1‘ oder (je nach Verdrahtung) ‚Z‘ oder ‚Z‚ sein. Der Grund dafür ist, dass Ausgänge getrieben werden müssen, was Transistoren bedingt. Diese können in der Luft hängen und dadurch den dritten Zustand erzeugen.

Pull up (‚Z‘)
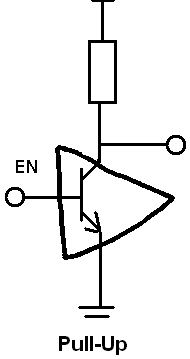
Im Ruhezustand fehlt die Verbindung zu GND, aber die Verbindung zu VCC ist über den Widerstand gegeben.
Pull_up

Im Ruhezustand erhält der Ausgang aufgrund der Verbindung mit VCC einen definierten Zustand:  logisch HIGH.

Pull down (‚Z‚)
Im Ruhezustand erhält die Leitung durch die Verbindung zu GND einen klaren Zustand: Logisch LOW.

Pull_down


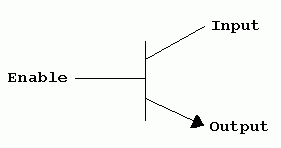
Tri-State Transistoren treiben Ausgang / Bus

Transistoren vor IO
In der Digitaltechnik müssen IOs getrieben werden. Das heisst, dass der Input nicht „von selbst“ an den Ausgang übertragen wird, sondern nur, verstärkt den Zustand übergeben kann. Dazu dienen Transistoren.

npnbuffr
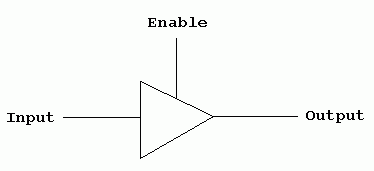
IO-Logik hat deshalb nicht nur zwei, sondern drei Leitungen zu verwalten (In, Out und enable).

tristate

Zustand des Ausgangs

Durch das Transistoren-Bild sieht man, dass der Output, beim Nichtleiten, vom Rest abgehängt ist.  Aus diesem Grund gibt es in der Digitaltechnik für die IOs den dritten Zustand ‚Z‚, was so viel wie in der Luft hängen bez. hochomig bedeutet.

Diese gute Visualisierung habe ich von folgender Website.

Beagle Bone (mit WLAN-CAP)

Beagle Bones sind von Texas Instruments. Sie sind die professionellere Variante der Arduinos und eine Alternative zu den Raspberry Pi.

Implementation des WLAN-Chips WL183x
Zum Testen dieses Chips, ist das Beagle Bone eine gute Idee.

beaglebone_Kommunikation

Die Prozessoren sind von ARM, dieses Modell hat HDMI ist ist bezüglich Kommunikation sehr vielseitig. Gleichzeitg ist das Board energiesparend konzipiert.

BEAGLEBONE_WL1835MOD_Cape
Das WLAN- und Bluetooth-Cap ist für durchsatz-starkes WLAN ( 802.11 n) gedacht und hat leistungsstarke Komponenten. Das Cap hat 2 Antennen (MIMO) und kann 40 MHz-Bandbreiten (802.11n) verarbeiten.

Bei Bluetooth ist BLE implementiert und die Coexistenz von BLE und WLAN ist möglich. Ein eigener, freier Datenstack ist vorhanden

WLAN Standards IEEE 802.11

IEEE 802.11
Der Standard definiert das Frequenzband [F0], die Anzahl Kanäle, deren Kanalbreiten [B], die Modulationsarten, die Kommuncationsart (unicast, multicast) und die Anzahl Antennen (SISO <-> MIMO).

Überblick Spezifikationen
IEEE 802.11a, b, c, g:  1 Antenne,
.                                          B = 20 MHz,
.                                          F0 = 2.4 GHz,
.                                          Anzahl Kanäle =  14 (! überlappen sich. Nur 1, 6, 11 nutzbar)
.                                          R_max = 54 Mbps

IEEE 802.11n:              4 Antennen:
.                                         Durchsatz R multipliziert sich mit Anzahl Antenen
.                                          B = 20 MHz, 40 MHz
.                                          F0 = 2.4 GHz, 5 GHz
.                                          Anzahl Kanäle = ? (überlappen sich bei 2. FO nicht)
.                                          R_max 1 Antenne = 150 Mbps (64-QAM, B = 40, guard = 0.4 u
.                                          R_max 4 Antennen = 600 Mbps (siehe 1 Antenne)

IEEE 802.11ac:             8 Antennen,
.                                          B = 160 MHz,
.                                          F0 =5 GHz,
.                                          Anzahl Kanäle = 8
.                                          R_max 1 Antenne = 866.7 Mbps
.                                          R_max 8 Antennen = 6.77 Gbps

Datendurchsatz R per LAN messen [Bitpersecond]

Iperf
Ist ein freie Software, um den Datendurchsatz auf TCP/IP-Netzen zu messen. Das Programm generiert UDP oder TCP Datenströme und funktioniert nach dem Server-Client-Prinzip.

# Client
iperf3 -c <ip-server>
# Client mit Paketgrösse und Meesszeit 1 min
iperf3 -c <ipserver> -l 1400 -t 60 
-f k 
--get-server-output
# Server 
iperf3 -s

Befehle
– l     :  Packetgrösse
– t    :   Wie lange (in s). Standard: 10 s.
– i    :   Intervall der Pakete (in s). Standard: 1 s.
— get-server-output : Die Messwerte des Serverers
.          erscheinen auch unter den Messwerten des
.          Clients. So in 1 Datei beide Werte.
– f    :   Ausgabeformat der Messung.
.          -f k   bedeutet, dass alle angaben in k sind
-B   :   welche IP (bei mehreren Netzen, z.B. LAN und WLAN)
– u    :  UDP.  Standard: TCP.

Eingabe Parameter über Konsole (Windows)

# Messinterval und Messzeit eingeben
echo %1 %2
iperf3 -c -i %1 -t %2

Eingabe Paramter über Konsole (Linux)

echo "Messintervall: " $1
echo "Messdauer: "     $2
iperf -c -i $1 -t $2


Theoretische Durchsatzraten WLAN


Optimieren Taktfrequenz Bauteil

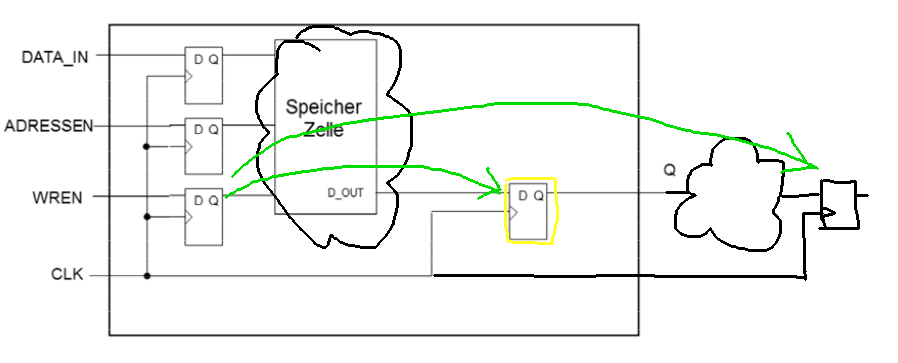
Bei einem FPGA hängt die höchte Taktfrequenz vom langsten Pfad zwischen zwei FF ab.
f_max = 1 / t_pfad_max

Logikpfad

Je länger der Pfad, desto tiefer die maximale Taktfrequenz.
t_pfad = 5 ns      f_max = 200 MHz               CLK_Bauteil = 200 MHz
t_pfad = 3 ns      f_max = 333 MHz               CLK_Bauteil = 333 MHz

Optimierung
Durch das direkte Anbinden eines FF beim Ausgang eines Speichers, wird der Pfad verkürzt.

Nachteil der Optimierung
Die Datenverarbeitung braucht insgesamt einen Takt-Zyklus mehr.

Speicher Timing Zeitverlauf

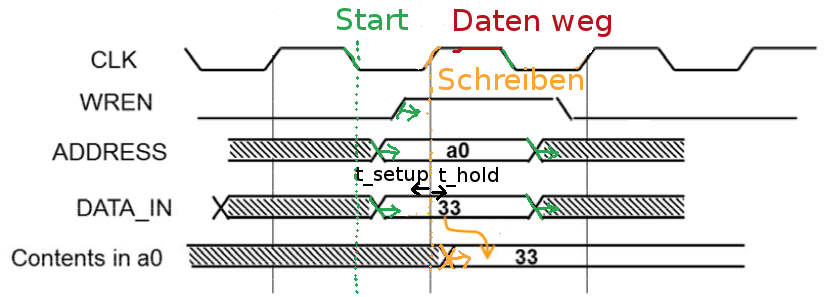
Das Timing (einhalten der Setup- und Hold-Zeit) ist eine Fehlerquelle für ungültige Daten.

Bsp. eines Schreibe-Zyklus
–
Ein neuer Zylkus beginnt bei der fallenden Flanke
   Da Daten leicht verzögert ankommen, beginnt der neue Zyklus
nach der fallenden Flanke. Die Verzögerung darf nicht so gross sein,
dass die setup Zeit verletzt wird.
(t_setup = Zeit, in der Daten vor CLK anliegen müssen)
– Ausführen des Befehls bei steigender Flanke
Hier ist es ein Schreibbefehl. Auch der Lesebefehl wird bei steigender Flanke
ausgeführt.
Der Befehl wird leicht verzögert ausgeführt.
Um den Befehl recht auszuführen, darf die Hold Zeit nicht verletzt werden.
(t_hold = Zeit, in der die Daten nach dem CLK noch anliegen müssen)

Bereits kurz nach der ausführenden Flanke sind die Daten wieder Weg und der neue Zyklus beginnt.

Timing_Speicher

FPGA
Speicher haben intern einen Takt. Dadurch entfällt das Timingproblem.

Speicherzeilen und Speichertiefe

Speicherbreite
Die Speicherbreit ist oft identisch mit der Busbreite.
Ist sie dies nicht, muss mit Byte-enable das Ansprechen geregelt werden.
Word
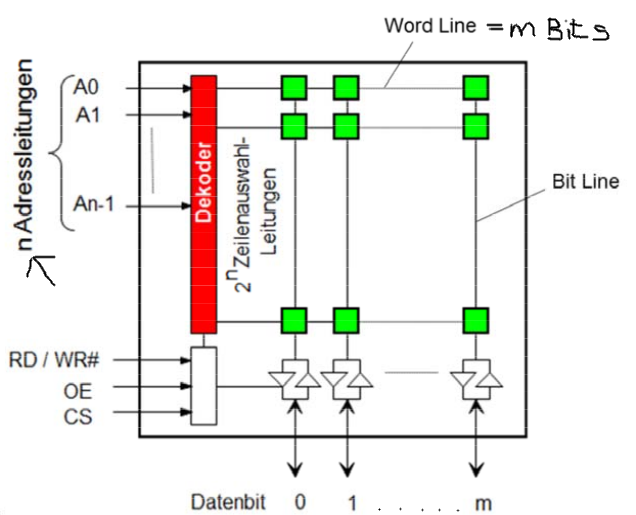
= Breite einer Bit-Zeile (32-Bit, 16-Bit, ..)
= Speicherbreite
.               1 Word hat m Bits.
Bit      = Einzelne Speicherzelle.

Speichertiefe
Die Tiefe hängt von der Anzahl Adressleitungen ab.
Führen zum Speicher n Adressleitunge,  so ist der Speicher
2^n  (Word-)Zeilen tief.
Bsp.         2 Adressleitungen = 4 Speicherzeilen (Words) auslesbar

Speichergrösse
Word-Grösse x Anzahl Zeilen = m x 2^n
Bsp. Word = 32 Bit,  16 Adressleitungen
Speichergrösse:  4 x 2^16 =
4 x 2^3 x 2^3 x 2^10 = 4 x 8 x 8 x 1’000 =
32 x 8’000 = 256 kBytes

Organisation_Speicherzelle


Byte enable

Grund
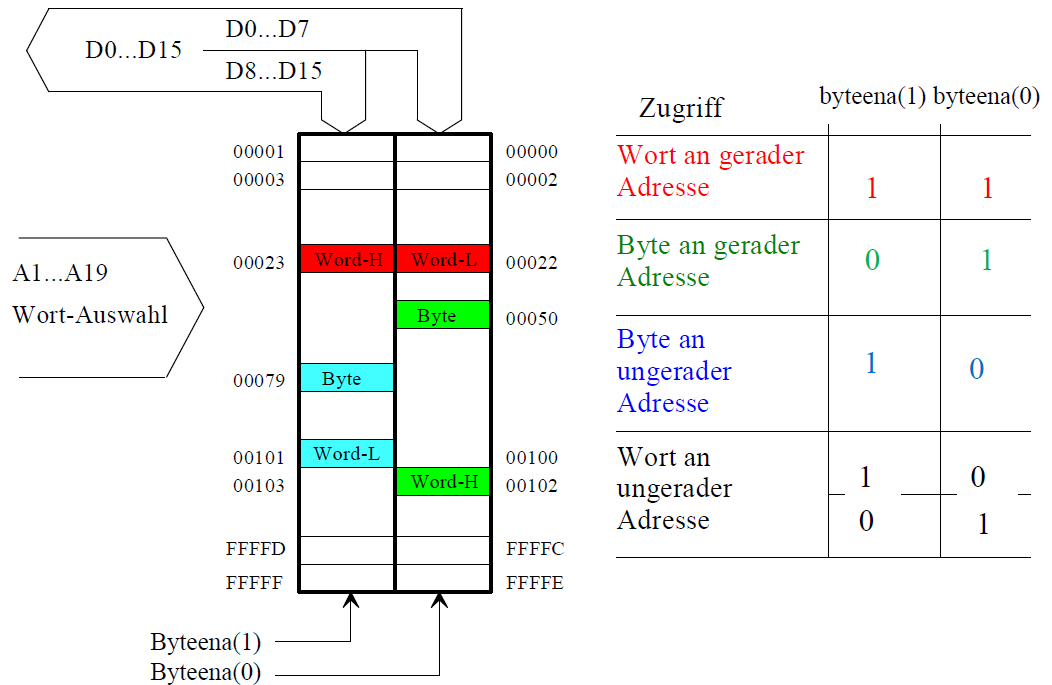
Entspricht die Speicherbreite nicht der Breite des Buses, so müssen die Bytes des Busses über enable aufgeteilt werden können.
Mit enable sagt man, ob man den ersten oder zweiten Teil der Busbreite will.

Bsp
32-Bit-System für einen Baustein nur 16 Bit (z.B. für ein IO-Port oder ein Speicherbaustein).
ByteEnable

Byte_enable_0:
Bezieht sich auf die höheren Bits des Datan-Signals im Bus:   Data[16] – Data[31]
Byte_enable_1:
Bezieht sich auf die tieferen Bits der aktuellen Busdaten:     Data[0] – Data[15].

Setzt man Byte_enable_0, so werden nur die 15 oberen Bits des akutellen Bussiganals geschrieben oder gelesen.

Aktuelle Busdaten und Speichervorgang
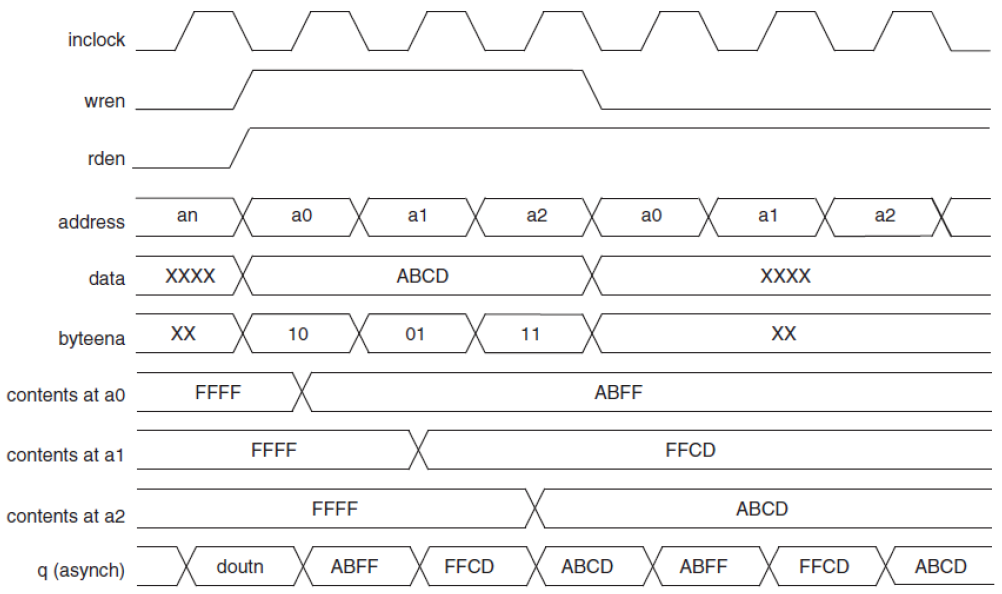
Hier liegen in einem Speicher bereits Daten an den Adressen a0, a1 und a2.
Auf dem Bus liegt ein aktuelles Datenpaket (data) von 32 Bit.
Teile (oder auch das ganze) Datenpaket sollen auf die belegten Speicheradressen geschrieben werden.

Byte_Enable_timing

Da auch der Befehl Lesen aktiviert ist, wird „zeitgleich“ von der bestehenden Adresse auch der Wert an den Datenausgang (q) gelegt.